
摘要:
剛擴招機器人崗位,又撤銷獨立團隊,OpenAI到底在打什麼算盤?
11月13日,在美國奧斯汀舉行的機器人學習大會CoRL上,OpenAI預訂的208號展位空著。
大會的展位圖上仍然標著OpenAI,卻沒有看到公司的標識和產品展示。
隨後,OpenAI向《財富》確認,已經撤銷獨立機器人研究團隊。
原機器人研究人員進入首席研究官Mark Chen領導的核心研究部門,機器人應用和硬體人員則轉入總裁Greg Brockman負責的Applied部門。
公司表示,機器人仍是其長期技術願景的重要組成部分,此次調整是為了加快研發進度。
消息來得有些突然。
今年9月,OpenAI還在大規模招聘機器人研發人員,部分崗位開出的基本年薪高達50萬美元。年初,公司舊金山機器人數據採集實驗室已有約100名工作人員,還在規劃第二處實驗室。
Sam Altman此前也公開表示,預計2027年能夠展示一項令人印象深刻的機器人演示。
一邊投入實驗室、招聘硬體工程師,一邊撤銷獨立研究團隊,OpenAI究竟打算怎樣做機器人?此前投入的研發資源,又會流向哪裡?
OpenAI在具身領域投入了多少?
OpenAI其實已經有過一次撤銷機器人團隊的經歷。
2019年,公司展示了Dactyl機械手解魔方。研究人員利用大規模仿真與強化學習,讓機器人掌握複雜的物體操作能力。
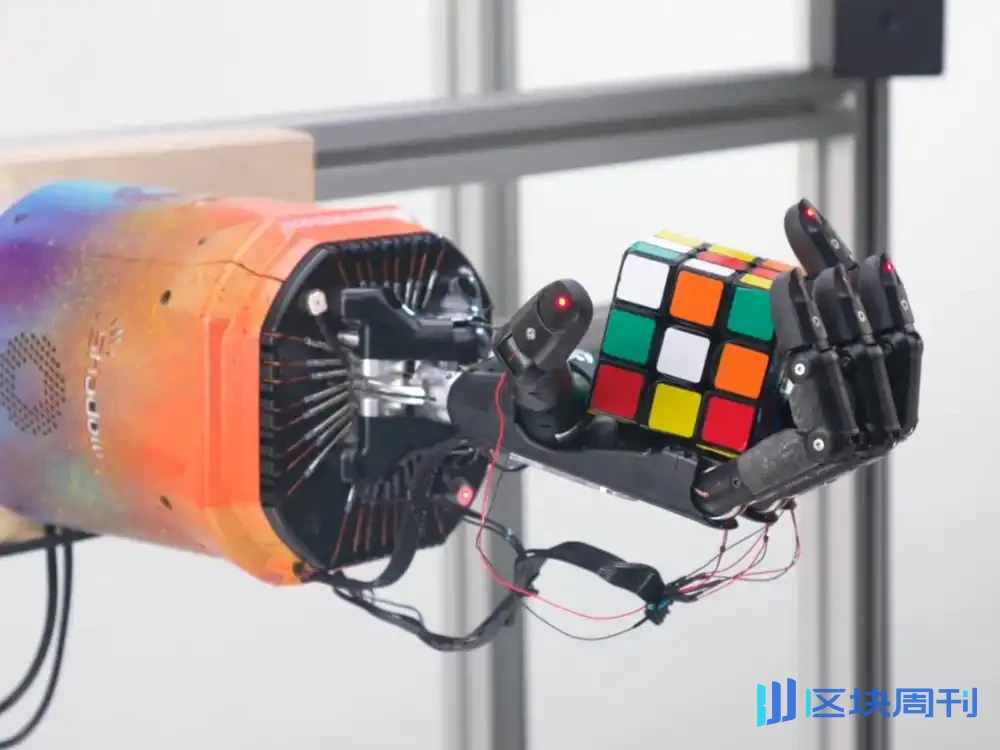
圖|2019年,OpenAI展示通過強化學習控制機械手解魔方的研究成果
2020年,OpenAI結束第一輪獨立機器人研究,將更多精力轉向大規模語言模型。這條路線後來催生了ChatGPT。
2024年,公司重新組建機器人團隊,並與人形機器人企業Figure合作開發AI模型。雙方合作在2025年2月結束,Figure轉向自研機器人模型,OpenAI則繼續擴張內部研發。
今年1月,《Business Insider》調查了OpenAI位於舊金山的機器人數據採集實驗室。該實驗室從2025年2月開始建設,此後規模擴大四倍以上,約有100名數據採集人員,採用三班倒方式工作。
工作人員使用3D打印的GELLO遙操作控制器,操縱Franka機械臂完成折疊衣物、將麵包放進烤麵包機等任務。系統通過攝像頭記錄場景和操作過程,積累可供機器人模型訓練的數據。
實驗室早期任務相當簡單,包括將橡皮鴨放進杯子,後來才逐漸增加操作難度。
報道還提到一個細節:實驗室內雖然有一台類似人形機器人的設備,但主要數據採集工作仍依靠機械臂完成。
OpenAI還計劃在加利福尼亞州里士滿建設第二處實驗室。
對於具身智能公司,數據採集是一項不小的開支。語言模型可以利用互聯網現有的大量文字和圖像,而機器人需要學習抓取、接觸、移動等物理操作。完成這些數據採集,需要設備、人員、維護和現場管理。
OpenAI當時正在建立自己的數據生產體系,招聘規模也在逐步擴大。
今年9月《Business Insider》統計,OpenAI機器人相關招聘崗位從5月的11個增加至27個,涉及機器學習、機器人控制、電子工程、執行器、固件和數據採集等方向,部分崗位基本年薪最高達到50萬美元。
截至11月14日,鳳凰網科技查詢官網發現,OpenAI仍公開列有多個機器人相關工程崗位。

圖|截至11月14日,OpenAI官網仍在招聘機器人機載計算、控制軟件、電機與執行器等招聘崗位等具身相關崗位
此前,公司還在推進供應鏈準備。今年1月,OpenAI發布美國製造業供應商徵集計劃,將機器人與數據中心、消費電子一起列入硬體供應鏈布局。
徵集範圍涉及電機、齒輪箱、減速器及電力電子等關鍵零部件。按照原始文件,OpenAI計劃在2027年選擇供應商,但目前沒有披露相關採購合同金額。
除了工程研發,機器人業務的資金安排也曾進入管理層討論。
今年5月,《華爾街日報》披露,Sam Altman曾考慮將機器人與消費硬件業務獨立運營,允許相關公司單獨向外部投資者融資。
方案最終沒有實施。其中一個原因是,即使業務分拆,相關資產和損益也可能仍需納入OpenAI集團的合併財務報表。
這些記錄顯示,OpenAI過去一年在機器人領域的投入已經涉及數據採集、模型研究、硬件工程及供應鏈籌備。
11月13日確認重組後,OpenAI還沒有公佈預算、人員和算力等具體分配,也未說明數據採集實驗室及原型機項目是否會調整。

王興興說,過去十幾年最大的錯誤是對AI還不夠相信
OpenAI向《財富》解釋了此次調整的技術背景。今年初,公司研究人員原本認為,利用Sora等視頻生成模型學習物理世界規律,是推動機器人智能的重要路徑。
但GPT-6 Astra等通用模型隨後表現出直接控制機器人的能力。OpenAI決定將相關研究人員併入通用基礎模型團隊,讓機器人研究利用現有模型的最新進展。
宇樹科技創始人王興興最近一個月的兩次講話,也與這個趨勢相合。
10月12日,在上海工博會的圓桌對談中,王興興談到GPT-6發佈後,宇樹已經將其接入各種機器人執行任務,實際效果超出此前預期。
他坦言:「過去十幾年我犯的最大的錯誤,就是對AI的相信還不太夠。」

圖|2026年10月22日,王興興在世界物理AI大會上分享通用大模型控制機器人的進展。圖片來源:澎湃新聞
王興興認為,AI模型幾乎每隔一兩個月就會出現明顯進步。如果GPT-7繼續取得突破,具身智能的技術臨界點可能在未來一兩年到來。
10月22日,在世界物理AI大會上,他又展示了宇樹機器人使用GPT-6完成繪畫的實驗。機器人面前放著參考畫、白紙、顏料和清水。它拿起畫筆作畫,過程中切換顏色,還會自行清洗畫筆。宇樹同時展示了機器人下棋等任務。
王興興反覆強調,團隊沒有為這些任務進行專門訓練,也沒有編寫複雜的動作程序。
機器人本身依然需要運動控制與硬件系統,但通用模型已經能夠根據畫面和任務要求,組織部分操作步驟。
此前,許多機器人任務需要開發者採集專門的動作示範,再訓練對應的操作策略。現在,通用模型能夠處理其中一部分視覺理解、空間推理和任務規劃工作。
Anthropic最近發佈的Claude Fable 5.2,也提供了實驗數據。
11月9日,Anthropic展示了Claude控制機械臂解魔方、擰瓶蓋和繪畫的過程。
在RoboDojo Sim仿真基準中,Anthropic內部運行的測試顯示,Fable 5.2平均成功率達到64.9%,上一代Fable 5.1為27.6%,同一測試框架下GPT-6 Astra的成績為29.8%。

圖|Anthropic公佈的RoboDojo Sim仿真評測,Claude Fable 5.2取得64.9%的成績。圖片來源:Anthropic
英偉達10月發佈的Astranomy研究,則直接使用GPT-6 Astra控制仿真機器人。
在RoboLab-120測試中,直接控制方案取得66.3%的任務成功率。研究人員加入持續記錄操作歷史、檢查執行結果等機制後,智能體控制方案達到74.8%,高於該基準此前最優專用機器人模型51.0%的成績。
這些實驗雖然使用不同的測試環境,但都展示了通用模型在物理操作方面的進步。
卡內基梅隆大學機器人研究者Guanya Shi在接受《財富》採訪時提出,OpenAI可能正在把機器人看作通用智能的下游應用。
對OpenAI來說,直接利用通用模型,意味著部分機器人智能研究可以共享核心模型的訓練成果。獨立研發一套機器人基礎模型的投入回報,也因此需要重新評估。
不過,英偉達實驗還暴露了另一項問題:通用模型的計算開銷相當高。
Astranomy研究中,GPT-6 Astra直接控制方案平均每次推理耗時18.56秒。
智能體方案雖然提升了成功率,但每個成功任務回合平均消耗約3090萬個Token,對應估算API費用36.40美元。
這些費用來自仿真測試,不能直接當作真實機器人的運營成本。但在實際工廠,機器人執行任務的時間越長,單位產出的成本就可能越高。
更麻煩的是延遲。仿真環境可以在模型推理時暫停,真實工廠裡的傳送帶、設備和工件卻不會停下來等待十幾秒。
機器人仍然需要響應更快、能夠直接控制本體動作的系統。這也是其他科技公司繼續訓練專用機器人模型的原因之一。

谷歌、英偉達、宇樹仍在訓練專用模型
11月10日,Google DeepMind公布了Apollo 2人形機器人在奔馳工廠工作的實驗。
機器人從料箱中抓取金屬支架,按照生產順序放入指定容器。測試地點包括奔馳位於德國辛德芬根和匈牙利凱奇凱梅特的工廠。谷歌公布,這項零部件分揀任務的成功率達到96%。

圖|Apollo 2人形機器人在奔馳汽車工廠開展零部件分揀測試,圖片來源:Google DeepMind
操作過程中,兩套模型各司其職。
Gemini Robotics ER負責理解生產流程、判斷任務進度;Gemini Robotics 2.5經過機器人動作訓練,負責手臂和靈巧手的實際操作。谷歌還使用Gemini 4 Argon幫助構建仿真環境、分析失敗案例。
Apptronik首席執行官Jeff Cardenas表示,Apollo 2經過數週後訓練便獲得明顯改善,遷移到奔馳生產線後,性能下降較小。
這是一項限定場景的概念驗證,尚未披露長期運行的故障率和生產成本。但谷歌已經展示了通用推理模型與專用動作模型如何協同完成工廠任務。
英偉達11月發布的GR00T 2,則把重點放在機器人進入新場景後的訓練成本上。

圖|GR00T 2讀取最近的視頻、指令和機器人狀態,對未來視頻和動作片段進行降噪處理,執行該動作片段,然後重複此過程
在50項此前未針對目標機器人訓練過的任務中,GR00T 2零樣本平均成功率為40%。研究人員為每項任務增加5次操作示範、不到3分鐘機器人數據,再使用單張RTX 5090微調約30分鐘,成功率提高至95%。
機器人到了新工廠,往往需要重新適應物品擺放、抓取順序和具體設備。少量示範就能完成任務適配,有機會減少數據採集、現場調試和工程師駐場的投入。
但機器人仍然要解決精密操作中的物理誤差。
11月5日,王興興在進博會虹橋論壇上提到,當前頂尖多模態模型已經具備很強的理解和規劃能力,但零部件插接等任務仍容易卡在最後幾毫米。
抓起一個箱子可以容忍一定的位置偏差,插入連接器則必須處理角度、摩擦和接觸力。動作稍有偏差,就可能損壞工件。
英偉達針對這些任務進行了真機強化學習。在其公布的實驗中,經過訓練的機器人執行電纜插接任務的成功率達到94%,充電器插接達到96%。
宇樹和智元也在繼續訓練自己的機器人模型。宇樹公開的UnifoLM-WLA-1.0使用約2500小時真機數據,智元則通過GO-3 Preview、Genie Evolver繼續投入機器人操作數據和後訓練。
在一項典型的精密裝配任務中,通用模型可以理解操作要求、安排執行順序,專用動作模型則需要學習不同機械臂如何接近零件、調整位置以及處理接觸反饋。若要持續運行,還需要底層控制系統及時處理異常。
這類分工並不要求每家公司都從頭訓練一套負責理解和規劃的基礎模型。機器人企業可以利用外部模型,再針對自己的本體、客戶任務和現場數據訓練動作能力。
對OpenAI而言,將機器人研究併入GPT團隊,正是選擇把更多機器人智能問題放到通用模型體系中解決。此前已經建設的數據採集和硬件研發能力,則可以用於檢驗這些模型在真實機器人上的效果。
(本文題圖為AI生成)
本文來自微信公眾號: 鳳凰網科技 ,作者:鳳凰網科技,編輯:董雨晴,原文標題:《剛開出330萬元年薪搶人,OpenAI突然撤銷機器人團隊,行業要變天了!》





