
Résumé :
Juste après avoir élargi les postes liés à la robotique, l'entreprise a maintenant dissous l'équipe indépendante — que prépare donc exactement OpenAI ?
Le 13 novembre, à la Conference on Robot Learning (CoRL) qui s'est tenue à Austin, aux États-Unis, le stand 208 réservé par OpenAI était vide.
Le plan des stands de la conférence indiquait toujours OpenAI, mais aucun logo d'entreprise ni présentation de produit n'était visible.
Par la suite, OpenAI a confirmé à Fortune avoir dissous son équipe de recherche indépendante en robotique.
Les anciens chercheurs en robotique ont rejoint le département de recherche principal dirigé par le directeur de la recherche Mark Chen, tandis que le personnel chargé des applications robotiques et du matériel a été transféré au département Applied dirigé par le président Greg Brockman.
L'entreprise a déclaré que la robotique reste une partie importante de sa vision technologique à long terme, et que cet ajustement vise à accélérer les progrès en R&D.
La nouvelle est arrivée de manière quelque peu soudaine.
En septembre de cette année, OpenAI recrutait encore à grande échelle du personnel de R&D en robotique, certains postes offrant des salaires de base atteignant 500 000 dollars par an. Au début de l'année, le laboratoire de collecte de données robotiques de l'entreprise à San Francisco comptait déjà environ 100 employés, et un deuxième laboratoire était en projet.
Sam Altman avait également déclaré publiquement qu'il espérait pouvoir présenter une démonstration robotique impressionnante en 2027.
Investir dans des laboratoires et recruter des ingénieurs matériel d'un côté, tout en dissolvant l'équipe de recherche indépendante de l'autre — comment OpenAI compte-t-il exactement aborder la robotique ? Et où iront les ressources de R&D investies auparavant ?
Combien OpenAI a-t-il investi dans le domaine de l'incarnation ?
OpenAI a en fait déjà connu une expérience de dissolution d'une équipe de robotique.
En 2019, l'entreprise a présenté la main robotique Dactyl résolvant un Rubik's Cube. Les chercheurs ont utilisé la simulation à grande échelle et l'apprentissage par renforcement pour permettre au robot de maîtriser des capacités complexes de manipulation d'objets.
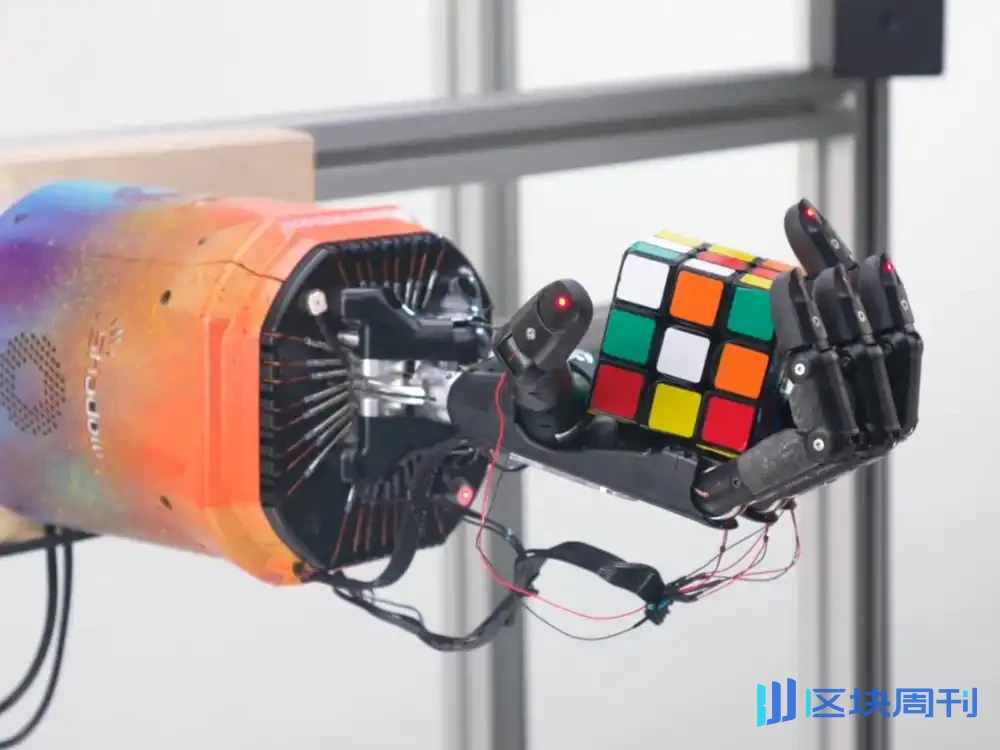
Image | En 2019, OpenAI a présenté des résultats de recherche sur le contrôle d'une main robotique pour résoudre un Rubik's Cube par apprentissage par renforcement
En 2020, OpenAI a mis fin à son premier cycle de recherche indépendante en robotique et a déplacé davantage l'accent vers les modèles de langage à grande échelle. Cette voie a ensuite donné naissance à ChatGPT.
En 2024, l'entreprise a reformé une équipe de robotique et s'est associée à l'entreprise de robotique humanoïde Figure pour développer des modèles d'IA. Le partenariat a pris fin en février 2025, Figure se tournant vers des modèles de robots développés en interne tandis qu'OpenAI continuait d'étendre sa R&D interne.
En janvier de cette année, Business Insider a enquêté sur le laboratoire de collecte de données robotiques d'OpenAI à San Francisco. Le laboratoire a commencé sa construction en février 2025 et s'est depuis étendu de plus de quatre fois, avec environ 100 employés chargés de la collecte de données travaillant en trois équipes.
Le personnel utilise des contrôleurs de téléopération GELLO imprimés en 3D pour faire fonctionner des bras robotiques Franka afin d'accomplir des tâches telles que plier des vêtements et mettre du pain dans un grille-pain. Le système enregistre les scènes et les processus d'opération au moyen de caméras, accumulant des données pour l'entraînement des modèles de robots.
Les premières tâches au laboratoire étaient assez simples, notamment mettre un canard en caoutchouc dans une tasse, et ce n'est qu'ensuite que la difficulté des opérations a progressivement augmenté.
Le rapport a également mentionné un détail : bien qu'il y ait eu dans le laboratoire un dispositif ressemblant à un robot humanoïde, le principal travail de collecte de données était encore effectué à l'aide de bras robotiques.
OpenAI prévoit également de construire un second laboratoire à Richmond, en Californie.
Pour les entreprises d'intelligence incarnée, la collecte de données représente une dépense considérable. Les modèles linguistiques peuvent utiliser la grande quantité de textes et d'images déjà disponibles sur Internet, tandis que les robots doivent apprendre des opérations physiques telles que la saisie, le contact et le mouvement. L'achèvement de cette collecte de données nécessite des équipements, du personnel, de la maintenance et une gestion sur site.
À cette époque, OpenAI construisait son propre système de production de données, et l'échelle du recrutement s'élargissait également progressivement.
En septembre de cette année, Business Insider a recensé que les postes vacants liés à la robotique chez OpenAI étaient passés de 11 en mai à 27, couvrant des domaines tels que l'apprentissage automatique, le contrôle des robots, l'ingénierie électronique, les actionneurs, le firmware et la collecte de données, certains postes offrant des salaires de base allant jusqu'à 500 000 dollars.
Au 14 novembre, une vérification par Phoenix Tech du site officiel a révélé qu'OpenAI affichait toujours publiquement plusieurs postes d'ingénierie liés à la robotique.

Image | Au 14 novembre, le site officiel d'OpenAI recrutait toujours pour des postes liés à l'incarnation tels que l'informatique embarquée des robots, les logiciels de contrôle, les moteurs et les actionneurs
Auparavant, l'entreprise faisait également avancer les préparatifs de la chaîne d'approvisionnement. En janvier de cette année, OpenAI a publié un plan visant à solliciter des fournisseurs de fabrication américains, inscrivant la robotique aux côtés des centres de données et de l'électronique grand public dans sa stratégie de chaîne d'approvisionnement matérielle.
Le périmètre de la sollicitation concerne des composants clés tels que les moteurs, les boîtes de vitesses, les réducteurs et l'électronique de puissance. Selon le document original, OpenAI prévoit de sélectionner les fournisseurs en 2027, mais n'a pas encore divulgué le montant des contrats d'approvisionnement concernés.
Outre la R&D d'ingénierie, les modalités de financement de l'activité robotique sont également entrées dans les discussions de gestion.
En mai de cette année, The Wall Street Journal a révélé que Sam Altman avait envisagé d'exploiter séparément les activités de robotique et de matériel grand public, permettant aux entreprises concernées de lever des fonds séparément auprès d'investisseurs externes.
Le plan n'a finalement pas été mis en œuvre. L'une des raisons était que, même si l'activité était scindée, les actifs et les profits et pertes concernés pourraient encore devoir être inclus dans les états financiers consolidés du groupe OpenAI.
Ces documents montrent qu'au cours de l'année écoulée, l'investissement d'OpenAI dans le domaine de la robotique a déjà impliqué la collecte de données, la recherche sur les modèles, l'ingénierie matérielle et la préparation de la chaîne d'approvisionnement.
Après avoir confirmé la restructuration le 13 novembre, OpenAI n'a pas encore annoncé de répartitions spécifiques pour le budget, le personnel et la puissance de calcul, ni indiqué si le laboratoire de collecte de données et les projets de prototypes seraient ajustés.

Wang Xingxing déclare que la plus grande erreur de ces dix dernières années et plus a été de ne pas assez croire en l'IA
OpenAI a expliqué à Fortune le contexte technique de cet ajustement. Au début de cette année, les chercheurs de l'entreprise pensaient initialement que l'utilisation de modèles de génération vidéo tels que Sora pour apprendre les lois du monde physique constituait une voie importante pour faire progresser l'intelligence des robots.
Mais des modèles généraux tels que GPT-6 Astra ont ensuite démontré la capacité de contrôler directement des robots. OpenAI a décidé de fusionner les chercheurs concernés au sein de l'équipe des modèles de base généraux, permettant à la recherche en robotique de tirer parti des dernières avancées des modèles existants.
Deux discours du fondateur d'Unitree Technology, Wang Xingxing, au cours du mois écoulé s'alignent également sur cette tendance.
Le 12 octobre, lors d'une table ronde à l'Expo industrielle de Shanghai, Wang Xingxing a déclaré qu'après la sortie de GPT-6, Unitree l'avait déjà intégré dans divers robots pour exécuter des tâches, et que les résultats réels dépassaient les attentes précédentes.
Il a admis franchement : « La plus grande erreur que j'ai commise au cours de ces dix dernières années et plus est de ne pas avoir assez cru en l'IA. »

Image | Le 22 octobre 2026, Wang Xingxing a partagé les progrès des grands modèles généraux contrôlant des robots lors de la World Physical AI Conference. Source de l'image : The Paper
Wang Xingxing estime que les modèles d'IA montrent des progrès marqués presque tous les un ou deux mois. Si GPT-7 continue de réaliser des percées, le point de bascule technique de l'intelligence incarnée pourrait arriver dans les un ou deux prochaines années.
Le 22 octobre, lors de la World Physical AI Conference, il a de nouveau présenté une expérience dans laquelle un robot Unitree utilisait GPT-6 pour réaliser une peinture. Devant le robot se trouvaient une peinture de référence, du papier blanc, de la peinture et de l'eau propre. Il a pris un pinceau pour peindre, a changé de couleur en cours de processus et a également lavé le pinceau par lui-même. Unitree a aussi présenté des tâches telles que le robot jouant aux échecs.
Wang Xingxing a souligné à plusieurs reprises que l'équipe n'avait pas effectué d'entraînement spécialisé pour ces tâches, ni écrit de programmes de mouvement complexes.
Le robot lui-même nécessite toujours un contrôle du mouvement et des systèmes matériels, mais le modèle général est déjà capable d'organiser certaines étapes opérationnelles en fonction des images visuelles et des exigences de la tâche.
Auparavant, de nombreuses tâches robotiques exigeaient que les développeurs collectent des démonstrations de mouvement spécialisées, puis entraînent les politiques opérationnelles correspondantes. Désormais, les modèles généraux peuvent prendre en charge une partie du travail de compréhension visuelle, de raisonnement spatial et de planification des tâches.
Claude Fable 5.2, récemment publié par Anthropic, a également fourni des données expérimentales.
Le 9 novembre, Anthropic a présenté le processus par lequel Claude contrôlait un bras robotique pour résoudre un Rubik's Cube, dévisser un bouchon de bouteille et peindre.
Dans le benchmark de simulation RoboDojo Sim, les tests menés en interne par Anthropic ont montré que Fable 5.2 atteignait un taux de réussite moyen de 64,9 %, contre 27,6 % pour la génération précédente Fable 5.1, tandis que GPT-6 Astra obtenait 29,8 % dans le même cadre de test.

Image | L'évaluation de simulation RoboDojo Sim publiée par Anthropic, dans laquelle Claude Fable 5.2 a obtenu un score de 64,9 %. Source de l'image : Anthropic
La recherche Astranomy de NVIDIA, publiée en octobre, a directement utilisé GPT-6 Astra pour contrôler des robots simulés.
Dans le test RoboLab-120, l'approche de contrôle direct a atteint un taux de réussite des tâches de 66,3 %. Après que les chercheurs ont ajouté des mécanismes tels que l'enregistrement continu de l'historique des opérations et la vérification des résultats d'exécution, l'approche de contrôle par agent a atteint 74,8 %, soit un score supérieur au précédent meilleur modèle robotique spécialisé sur ce benchmark, qui avait obtenu 51,0 %.
Bien que ces expériences aient utilisé des environnements de test différents, elles ont toutes démontré les progrès des modèles généraux dans la manipulation physique.
Guanya Shi, chercheur en robotique à l'Université Carnegie Mellon, a déclaré dans une interview accordée à Fortune qu'OpenAI pourrait considérer la robotique comme une application en aval de l'intelligence générale.
Pour OpenAI, l'utilisation directe de modèles généraux signifie qu'une partie de la recherche sur l'intelligence des robots peut partager les résultats d'entraînement des modèles centraux. Le retour sur investissement du développement indépendant d'un ensemble de modèles de base pour robots doit donc également être réévalué.
Cependant, l'expérience de NVIDIA a également révélé un autre problème : le coût de calcul des modèles généraux est assez élevé.
Dans la recherche Astranomy, l'approche de contrôle direct GPT-6 Astra prenait en moyenne 18,56 secondes par inférence.
Bien que l'approche par agent ait amélioré le taux de réussite, chaque épisode de tâche réussie consommait en moyenne environ 30,9 millions de tokens, ce qui correspond à un coût API estimé à 36,40 dollars.
Ces coûts proviennent des tests de simulation et ne peuvent pas être directement considérés comme les coûts d'exploitation de robots réels. Mais dans les usines réelles, plus un robot met de temps à exécuter une tâche, plus le coût par unité de production peut être élevé.
Ce qui est plus problématique, c'est la latence. L'environnement de simulation peut se mettre en pause pendant l'inférence du modèle, mais les convoyeurs, les équipements et les pièces à usiner dans les usines réelles ne s'arrêteront pas pour attendre plus de dix secondes.
Les robots ont encore besoin de systèmes qui répondent plus rapidement et peuvent contrôler directement les mouvements du corps. C'est aussi l'une des raisons pour lesquelles d'autres entreprises technologiques continuent d'entraîner des modèles robotiques spécialisés.

Google, Nvidia et Unitree entraînent encore des modèles spécialisés
Le 10 novembre, Google DeepMind a annoncé une expérience dans laquelle le robot humanoïde Apollo 2 travaillait dans une usine Mercedes-Benz.
Le robot saisit des supports métalliques dans des bacs et les place dans des conteneurs désignés selon l'ordre de production. Les sites de test comprenaient les usines Mercedes-Benz de Sindelfingen, en Allemagne, et de Kecskemét, en Hongrie. Google a annoncé que le taux de réussite de cette tâche de tri de pièces atteignait 96 %.

Image | Le robot humanoïde Apollo 2 effectuant des tests de tri de pièces dans une usine automobile Mercedes-Benz, source de l'image : Google DeepMind
Pendant le fonctionnement, les deux ensembles de modèles remplissent chacun leurs propres fonctions.
Gemini Robotics ER est chargé de comprendre le processus de production et de juger de l'avancement des tâches ; Gemini Robotics 2.5, entraîné sur les mouvements des robots, est chargé du fonctionnement réel des bras et des mains dextres. Google a également utilisé Gemini 4 Argon pour aider à construire des environnements de simulation et à analyser les cas d'échec.
Jeff Cardenas, PDG d'Apptronik, a déclaré qu'Apollo 2 avait montré une amélioration significative après plusieurs semaines de post-entraînement, et qu'après son transfert sur la ligne de production de Mercedes-Benz, la baisse de performance était relativement faible.
Il s'agit d'une preuve de concept dans un scénario limité, et le taux d'échec ainsi que le coût de production de l'exploitation à long terme n'ont pas encore été divulgués. Mais Google a déjà démontré comment un modèle de raisonnement général et un modèle d'action spécialisé peuvent collaborer pour accomplir des tâches en usine.
Le GR00T 2 de Nvidia, publié en novembre, se concentre sur le coût d'entraînement après que les robots entrent dans de nouveaux scénarios.

Image | GR00T 2 lit la vidéo la plus récente, les instructions et l'état du robot, effectue un débruitage sur les futurs segments de vidéo et d'action, exécute ce segment d'action, puis répète ce processus
Dans 50 tâches pour lesquelles le robot cible n'avait pas été préalablement entraîné, GR00T 2 a atteint un taux de réussite moyen en zéro-shot de 40 %. Les chercheurs ont ajouté 5 opérations de démonstration et moins de 3 minutes de données robotiques pour chaque tâche, puis ont effectué un fine-tuning d'environ 30 minutes à l'aide d'une seule RTX 5090, portant le taux de réussite à 95 %.
Lorsque les robots arrivent dans une nouvelle usine, ils doivent souvent se réadapter au placement des objets, à l'ordre de préhension et aux équipements spécifiques. Pouvoir réaliser l'adaptation aux tâches avec un petit nombre de démonstrations peut réduire les investissements dans la collecte de données, le débogage sur site et la présence d'ingénieurs.
Mais les robots doivent encore résoudre les erreurs physiques dans les opérations de précision.
Le 5 novembre, Wang Xingxing a mentionné lors du Forum de Hongqiao de la China International Import Expo que les principaux modèles multimodaux actuels possèdent déjà de solides capacités de compréhension et de planification, mais que des tâches telles que l'insertion de pièces ont encore tendance à se bloquer dans les derniers millimètres.
Saisir une boîte peut tolérer un certain écart de position, tandis que l'insertion d'un connecteur doit gérer l'angle, le frottement et la force de contact. Un léger écart de mouvement peut endommager la pièce.
Nvidia a réalisé un apprentissage par renforcement sur machine réelle pour ces tâches. Dans les expériences qu'elle a publiées, le robot entraîné a atteint un taux de réussite de 94 % pour les tâches d'insertion de câbles et de 96 % pour l'insertion de chargeurs.
Unitree et AgiBot continuent également d'entraîner leurs propres modèles de robots. L'UnifoLM-WLA-1.0 publié par Unitree utilise environ 2 500 heures de données de machine réelle, tandis qu'AgiBot continue d'investir dans les données d'opération robotique et le post-entraînement via GO-3 Preview et Genie Evolver.
Dans une tâche typique d'assemblage de précision, un modèle général peut comprendre les exigences opérationnelles et organiser l'ordre d'exécution, tandis qu'un modèle d'action spécialisé doit apprendre comment différents bras robotiques s'approchent des pièces, ajustent leurs positions et traitent les retours de contact. Pour fonctionner en continu, le système de contrôle sous-jacent est également nécessaire pour traiter les anomalies en temps opportun.
Ce type de division du travail n'exige pas que chaque entreprise entraîne de zéro un ensemble de modèles de base responsables de la compréhension et de la planification. Les entreprises de robots peuvent utiliser des modèles externes, puis entraîner des capacités d'action pour leurs propres corps, les tâches de leurs clients et les données de terrain.
Pour OpenAI, fusionner la recherche en robotique au sein de l'équipe GPT consiste précisément à choisir de résoudre davantage de problèmes d'intelligence robotique au sein du système de modèles généraux. Les capacités de collecte de données et de R&D matériel déjà établies peuvent ensuite être utilisées pour tester les effets de ces modèles sur des robots réels.
(L'image d'en-tête de cet article a été générée par IA)
Cet article provient du compte public WeChat : Phoenix Tech , auteur : Phoenix Tech, éditeur : Dong Yuqing, titre original : « Venant d'offrir un salaire annuel de 3,3 millions de yuans pour débaucher des talents, OpenAI dissout soudainement son équipe de robotique—l'industrie est-elle sur le point de changer ! »





